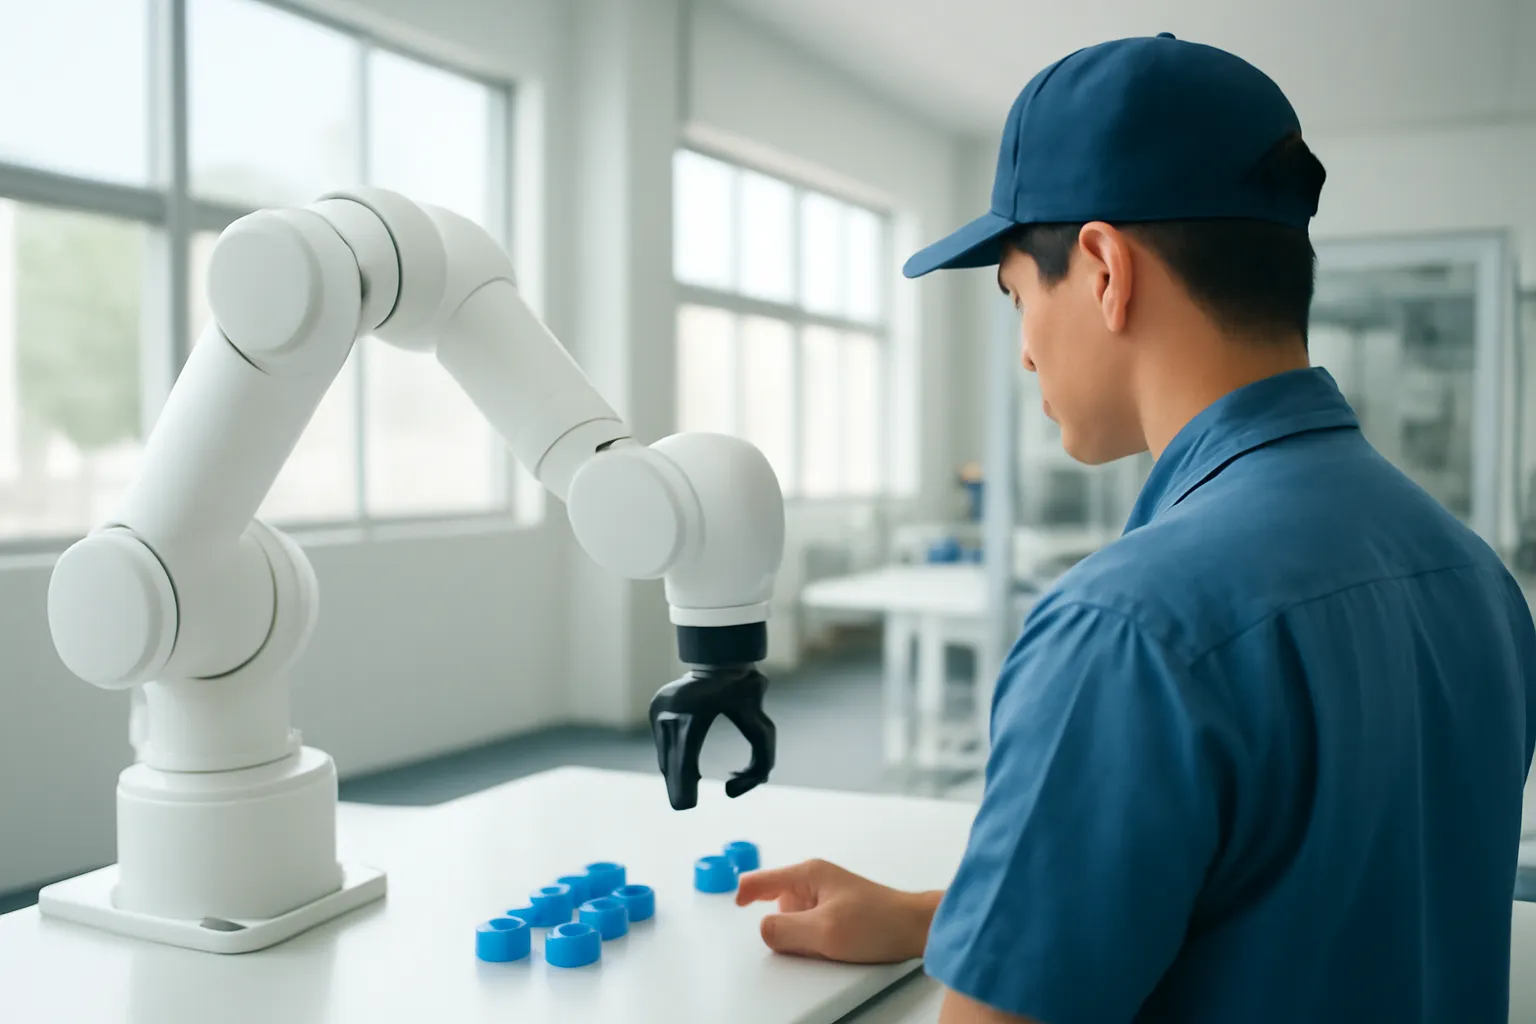
Robot cộng tác (collaborative robot, gọi tắt là cobot) là cánh tay robot được thiết kế để làm việc gần người, thường không cần lồng chắn kín, vì nó được chế tạo để giới hạn lực, giới hạn tốc độ và dừng lại khi chạm vào vật gì. Với xưởng nhỏ, cobot có ích nhất ở những việc lặp lại, nhẹ: cấp phôi cho máy, xếp linh kiện vào khay, siết vít, chuyển thùng ở cuối chuyền.
Cobot không tự nhiên an toàn, cũng không tự nhiên rẻ khi vận hành. An toàn phụ thuộc vào toàn bộ ứng dụng, gồm cả dụng cụ gắn ở đầu tay và món hàng nó cầm, và lần lắp đặt nào cũng phải đánh giá rủi ro. Bản thân cánh tay thường chỉ là phần nhỏ của công việc; tay gắp, đồ gá, lập trình và sắp lại cách làm xung quanh nó mới chiếm nhiều công sức nhất.
Cobot khác robot công nghiệp ở chỗ nào
Robot công nghiệp truyền thống vừa nhanh vừa khoẻ. Chúng hàn thân xe hay nhấc hàng nặng ở tốc độ có thể làm người bị thương nặng, nên phải nằm sau hàng rào và tự dừng khi có người mở cửa rào. Cách đó hợp với dây chuyền lớn, ổn định, nhưng hàng rào chiếm chỗ và lập trình thường cần chuyên gia.
Cobot sinh ra cho hoàn cảnh khác. Chúng có cảm biến phát hiện va chạm bất thường, khớp và phần mềm giới hạn lực và tốc độ, hình dáng tròn trịa hơn, ít chỗ kẹp tay. Nhiều loại dạy được bằng cách cầm tay robot dẫn qua một động tác rồi lưu lại các vị trí, nên chính người đứng máy trong xưởng cũng có thể chỉnh những thay đổi nhỏ.
Đổi lại, cobot thường chậm hơn và mang tải nhẹ hơn robot công nghiệp cùng cỡ. Khi làm sát bên người, nó thường phải chạy chậm hơn nữa. Cobot làm bằng tốc độ một người là chuyện bình thường; cobot làm nhanh hơn robot công nghiệp có rào chắn thì không.
Vì vậy cobot hợp với nhà máy vừa và nhỏ làm nhiều mã hàng, mỗi mã một lô không lớn. Cánh tay có thể dời từ máy này sang máy khác, lập trình lại cho chi tiết mới, đặt vào chỗ làm việc sẵn có mà không phải dựng lại cả chuyền.
Những việc cobot làm tốt
Cấp và lấy phôi cho máy. Đưa phôi vào máy CNC, máy ép nhựa hay trạm kiểm tra rồi lấy thành phẩm ra. Cobot làm trong lúc người thợ trông nhiều máy hoặc kiểm chất lượng.
Gắp đặt từ vị trí đã sắp sẵn. Chuyển chi tiết từ khay, băng tải hay đồ gá sang một vị trí cố định khác. Vị trí chi tiết càng đoán trước được thì việc càng chắc.
Đóng gói và xếp pallet cuối chuyền. Xếp thùng lên pallet theo sơ đồ cố định, trong tải trọng cho phép của cobot. Hay gặp ở thực phẩm, hàng tiêu dùng, phụ tùng.
Siết vít và lắp ráp đơn giản. Bắt vít tại các điểm cố định bằng đầu vặn điện phù hợp. Lực siết đều có khi cải thiện chất lượng chứ không chỉ tốc độ.
Tra keo, bơm chất làm kín theo đường. Cánh tay vững đi đúng một đường lần nào cũng như lần nào, việc mà người làm tay suốt ca rất mỏi.
Kiểm tra bằng camera. Cầm camera hoặc cầm chi tiết đưa trước camera ở các góc cố định để soi lỗi cho đồng đều.
Chà nhám, đánh bóng có điều khiển lực. Một số cobot giữ được lực ép đều lên bề mặt, nhưng bụi, độ mòn dụng cụ và độ bóng phải thử kỹ.
Ca đêm, ca cuối tuần với việc đơn giản. Chạy một việc ổn định, đã thử kỹ, khi trong xưởng ít người. Vẫn cần người theo dõi và phương án khi máy dừng.
Những việc khó hơn mình tưởng
Gắp chi tiết đổ lộn xộn trong thùng. Tìm và gắp chi tiết nằm ngẫu nhiên cần hệ thống thị giác máy và tay gắp khéo. Làm được, nhưng thường là phần tốn tiền và dễ trục trặc nhất của dự án.
Vật liệu mềm, dễ biến dạng. Vải, túi nilon, dây cáp, thực phẩm đổi hình dạng thì rất khó gắp ổn định. Khâu may trong ngành may mặc chẳng hạn, phần lớn vẫn làm tay.
Tải nặng sát giới hạn. Cobot gần chạm tải định mức sẽ chậm và kém chính xác, mà trọng lượng tay gắp cũng tính vào tải.
Chuyền tốc độ rất cao. Nếu người thợ đã làm nhanh hơn tốc độ an toàn của cobot thì cobot không theo kịp, trừ khi thêm rào chắn, mà thêm rào là đổi cả cách tính.
Việc phải phán đoán liên tục. Phân loại theo màu, mùi, cảm giác tay, hay quyết món hơi trầy có đạt hay không, vẫn nên để người có kinh nghiệm.
Khâu trước còn lộn xộn. Chi tiết tới mỗi lần một kiểu thì robot sẽ vất vả. Sắp lại nguồn cấp trước, thường chỉ cần đồ gá hay khay đơn giản.
Sản phẩm đổi mỗi tuần. Đổi mã hàng thường xuyên vẫn làm được, nhưng lần nào cũng cần tay gắp, đồ gá hay vị trí mới. Tính đủ thời gian đó.
An toàn: những việc thật sự phải làm
Chữ "cộng tác" nói về cách robot được thiết kế, không phải lời bảo đảm. An toàn được quyết cho từng ứng dụng cụ thể.
- Đánh giá rủi ro cho cả cụm làm việc. Xét cánh tay, dụng cụ, chi tiết, cạnh bàn, người xung quanh và việc họ làm. Các tiêu chuẩn an toàn robot quốc tế có hướng dẫn cách làm; nên để một đơn vị tích hợp có năng lực chủ trì.
- Soi kỹ dụng cụ ở đầu tay. Tay gắp mềm thì rủi ro thấp. Dao, mũi khoan, súng keo nóng hay tấm tôn cạnh sắc thì khác hẳn, có khi phải có rào chắn dù là cobot.
- Đặt giới hạn tốc độ và lực theo vùng có thể chạm. Mức chấp nhận được khi tay robot quệt qua vai chưa chắc chấp nhận được ở gần đầu hay bàn tay.
- Thêm cảm biến khi cần. Máy quét vùng hay rèm ánh sáng có thể làm robot chậm lại hoặc dừng khi có người tới gần, và cho chạy nhanh hơn khi không có ai.
- Huấn luyện người làm quanh robot. Người đứng máy phải biết dừng robot, xử lý khi báo lỗi, và lúc nào không được thò tay vào vùng làm việc.
- Xem lại sau mỗi thay đổi. Chi tiết mới, dụng cụ mới, bàn bị dời đều là tình huống mới. Đánh giá lại, đừng mặc định bản cũ vẫn đúng.
Về trách nhiệm pháp lý, quy định an toàn lao động và kiểm định tại nơi mình, hãy hỏi kỹ sư an toàn có chuyên môn và cơ quan quản lý an toàn lao động. Đừng dựa vào tờ quảng cáo của bên bán.
Một dự án cobot đầu tiên thực tế
Hình dung một xưởng cơ khí nhỏ chạy hai máy CNC, gần cả tuần chỉ làm cùng một loại pát kim loại. Người thợ mất phần lớn ca để mở cửa máy, lấy chi tiết xong ra, xịt phoi, rồi lắp phôi mới vào.
Đây gần như là dự án đầu tiên lý tưởng. Chi tiết giống hệt nhau, có thể đặt trên một khay đơn giản với vị trí cố định, tay gắp là loại hai ngón tiêu chuẩn, còn người thợ được rảnh tay để đo kiểm và chuẩn bị máy thứ hai. Phần đánh giá rủi ro tập trung vào cửa máy, ngón tay gắp và cạnh sắc của pát.
Mấy tuần đầu vẫn có chuyện bất ngờ: phoi dính vào tay gắp, khay bị xê dịch một chút, cảm biến cửa máy phải chỉnh lại. Cả nhóm ghi một sổ đơn giản cho mỗi lần dừng và lý do, rồi mỗi tuần sửa cái lỗi hay gặp nhất. Một thời gian sau, số lần dừng ít hẳn và đoán trước được.
Để ý những gì dự án này tránh: gắp lộn xộn trong thùng, vật liệu mềm, đổi mã hàng liên tục, tốc độ cao. Những thứ đó không phải bất khả, nhưng để dành cho các dự án sau, khi cả xưởng đã hiểu robot cư xử thế nào trong chính xưởng của mình.
Câu hỏi thường gặp
Cobot có chạy được mà không cần rào chắn không?
Đôi khi được, nhưng chỉ khi đánh giá rủi ro cho đúng việc đó cho thấy chấp nhận được. Dụng cụ, chi tiết và tốc độ đều ảnh hưởng.
Ở xưởng nhỏ thì ai lập trình cobot?
Những động tác đơn giản thường do thợ đã được huấn luyện dạy bằng cách dẫn tay robot và lưu vị trí. Logic phức tạp hơn, thị giác máy hay kết nối với máy khác thường do đơn vị tích hợp làm.
Cobot có thay một công nhân không?
Ở phần lớn xưởng nhỏ, cobot nhận một khâu lặp lại trong công việc, còn người chuyển sang chỉnh máy, kiểm chất lượng hoặc trông nhiều máy hơn. Nên cùng người thợ bàn trước vai trò mới.
End effector là gì?
Đó là dụng cụ gắn ở đầu cánh tay robot, như tay gắp, giác hút, đầu vặn vít hay camera. Chọn và thử nó thường tốn công hơn chọn cánh tay.
Có nên mua cobot cũ không?
Có thể được nếu bên bán đưa lịch sử bảo trì, quyền truy cập phần mềm và còn hỗ trợ phụ tùng. Kiểm xem các chức năng an toàn còn cập nhật và kiểm định được không.